

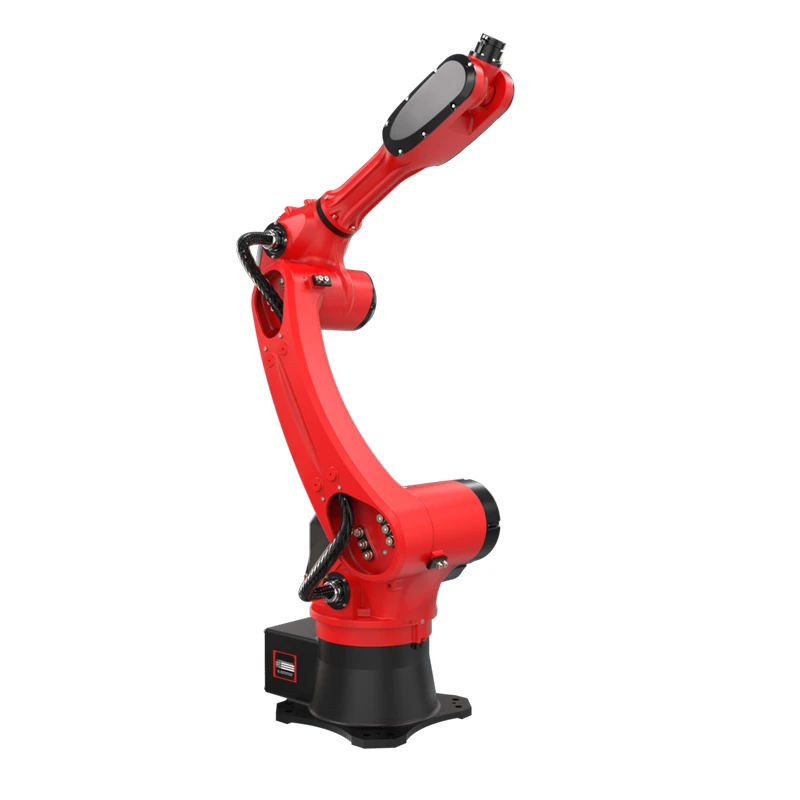
Robotic Technology (GD) Co., Ltd. er en av de mest pålitelige produsentene og leverandørene av industriell pick and place robot i Kina. Med rikelig erfaring ønsker vi deg hjertelig velkommen til å kjøpe slitesterk industriell pick and place robot på lager her fra fabrikken vår. Alle skreddersydde produkter er med høy kvalitet og konkurransedyktig pris.
Lær om Industrial Pick and Place Robot
En industriell pick-and-place robot er en 6-akset robotarm designet for å automatisk gripe og posisjonere arbeidsstykker. Mellom arbeidsstasjoner på produksjonslinjer overfører den nøyaktig deler fra en stasjon til en annen. Med programmerte bevegelsesbaner for automatisert lasting og lossing, fungerer den som en sentral automatiseringskomponent, som muliggjør automatisering for produksjonslinjer for montering og CNC-maskinering.
Stabil Pick & Place med 10 kg nyttelast
Vår industrielle -og-plasseringsrobot har en nominell nyttelast på 10 kg, tilpasset for håndtering av små og mellomstore- arbeidsstykker, inkludert metalldeler, plastkomponenter, reservedeler og verktøyfester. Dens J6-håndleddsakse oppnår en rotasjonshastighet på opptil 342 grader/s, noe som muliggjør fleksibel vending av arbeidsstykket og posisjonsjustering under produksjonsprosesser.
Høy fleksibilitet med stort rotasjonsområde
Robotens J6-akse støtter ±360 graders rotasjon, noe som gir dyp tilgang til maskinverktøy gjennom døråpninger, hulromplukking og kompleks håndtering av armaturer. Den gir en posisjonell repeterbarhet på ±0,05 mm for å garantere konsistent posisjonering under plukking, plassering og montering. Ved å erstatte manuell arbeidskraft eliminerer den effektivt menneskelige operasjonsfeil og forbedrer prosesseringsstabilitet og ensartethet- av ferdige produkter for presisjonsmaskinvare og elektroniske komponenter lasting og lossing.
Forstå industrielle plukke- og plass-robotparametre
|
Modell |
BRTIRUS1510A |
||
|
Punkt |
Spekter |
Maks.hastighet |
|
|
Væpne |
J1 |
±165 grader |
190 grader /s |
|
J2 |
-95 grader /+70 grader |
173 grader /s |
|
|
J3 |
-85 grader /+75 grader |
223 grader /s |
|
|
Håndledd |
J4 |
±180 grader |
254 grader /s |
|
J5 |
±115 grader |
270 grader /s |
|
|
J6 |
±360 grader |
342 grader /s |
|
|
Armlengde |
1587 mm |
||
|
Lasteevne |
10 kg |
||
|
Repeterbarhet |
±0,05 mm |
||
|
Strømkilde |
5,06kVA |
||
|
Vekt |
152 kg |
||
|
System |
HC kontrollsystem |
||
|
Strømforsyning |
220V |
||
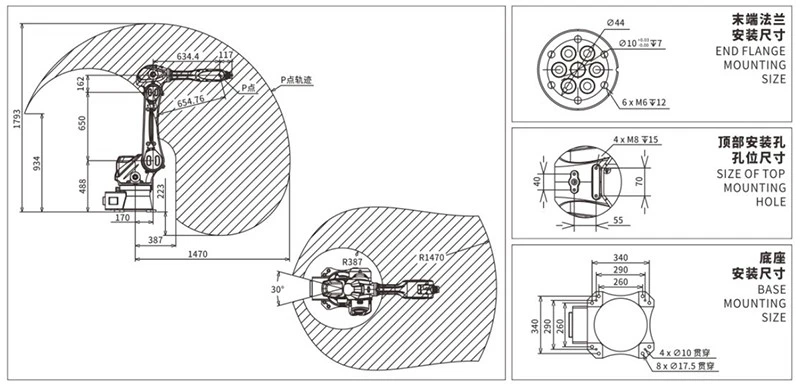
Forstå grunnleggende dimensjoner for industriell plukke- og plasseringsrobot
Kasusstudier
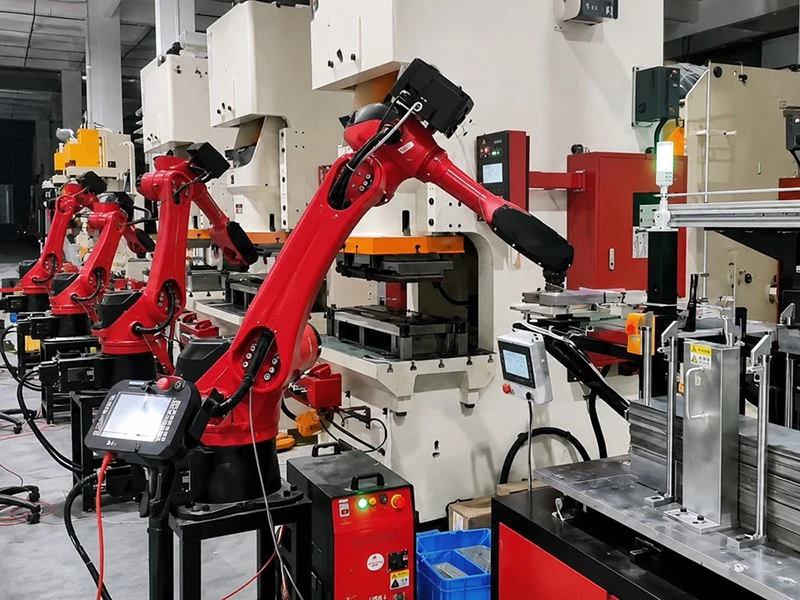
Scenario 1: Automatisk plukk og plassering for stemplede maskinvaredeler
En europeisk presisjonsleverandør av maskinvare står overfor alvorlig mangel på arbeidskraft og ansettelsesvansker. Manuell mating for stemplingsprosesser utgjør betydelige sikkerhetsfarer, da arbeidere er utsatt for rifter fra skarpe metalldeler.
Vår industrielle velg-og-plasser robotgrensesnitt med stemplingspresser via I/O-signaler. Utstyrt med tilpassede pneumatiske gripere, griper den sikkert skarpe metallkomponenter, og oppnår automatisk plukking, fôring og syklus-samlåst drift. En enkelt robot erstatter 1–2 operatører per skift, og løser disse utfordringene og stabiliserer produksjonen. Med ±0,05 mm posisjonell repeterbarhet følger roboten faste baner for lasting og lossing, minimerer direkte menneskelig eksponering for stemplingsområder og eliminerer skaderisiko. Det gjør det mulig for kunder å oppgradere stemplingslinjer mot standardisering og automatisering.
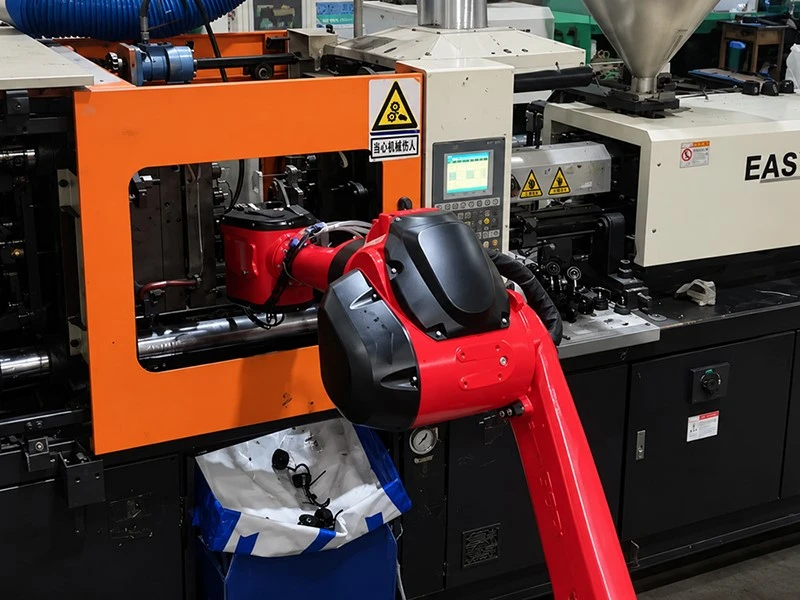
Scenario 2: Innlasting av-Mold Hardware Insert for sprøytestøping
En produsent av komponenter i Sørøst-asiatiske husholdningsapparater trenger å bygge inn små maskinvareinnsatser-som messingmuttere, metallfjærer og festebraketter-i hulrom i sprøytestøpeform før lukking og overstøping, for støping av metall-plast i apparathus. Manuell innsetting krever at operatører får tilgang til former direkte, noe som ofte forårsaker feilplasserte eller manglende innsatser, noe som resulterer i defekt overstøping og skrot.
Med ±0,05 mm posisjonell repeterbarhet og dens tilpassede fôringsstasjon, plukker vår industrielle pick-and-place robot automatisk maskinvareinnsatser fra brett og plasserer dem nøyaktig i utpekte formhulrom. Etter injeksjon og åpning av støpeformen, fjerner den ferdige deler synkronisert med støpesyklusen, noe som muliggjør helautomatisk syklusdrift. Denne integrerte løsningen reduserer inkonsekvenser fra manuell håndtering og forbedrer enhetlig produksjon.
FAQ
Spørsmål 1: Krever denne industrielle plukke-og-roboten spesialutdannede operatører?
Nei. Roboten har et brukervennlig-operativsystem som bare krever grunnleggende programmeringskunnskap for å fungere. Vi tilbyr omfattende opplæring for å hjelpe ansatte med å mestre relevante ferdigheter raskt, effektivt redusere barrieren for automasjonsadopsjon og redusere arbeidskostnadene.
Spørsmål 2: Hvilken informasjon kreves når du kjøper vår industrielle-og-plasseringsrobot?
For å fremskynde valg av robotmodell og evaluering av automatiseringsløsninger, vennligst oppgi følgende detaljer: arbeidsemnets dimensjoner og vekt, nødvendig produksjonssyklustid, gripemetode, utstyrsoppsett- på stedet og tilgjengelige plassdimensjoner, laste- og losseposisjoner og høyder, om synsposisjonering er nødvendig, samt modellnummer for eksisterende maskiner.
Jo mer omfattende driftskravene dine er, desto bedre kan vi tilpasse roboten og matchende løsning for å passe til produksjonslinjen din, noe som muliggjør presis applikasjonsspesifikk tilpasning og rask-igangkjøring på stedet og opptrapping- til masseproduksjon.
Populære tags: industriell plukke-og-plasser-robot, Kina industrielle plukke-og-plasser robot produsenter, leverandører, fabrikk


