

Hva er en robotarm?
Lenker, skjøter og et verktøy på slutten
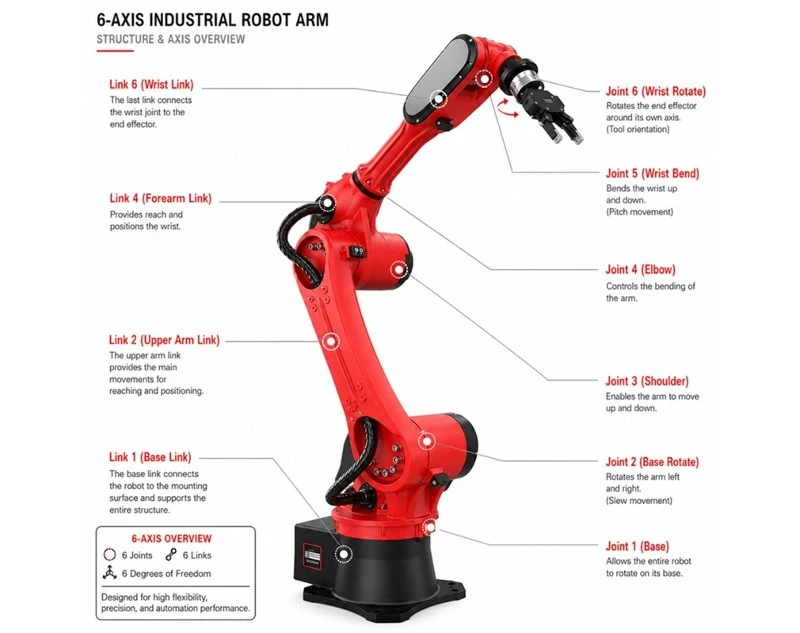
A robotarmer et sett med drevne segmenter-kalt lenker-koblet sammen med motoriserte ledd, med et verktøy montert i enden. Disse tre delene er hele historien: koblingene gir rekkevidde, skjøtene gir bevegelse, og slutteffektoren-en griper, sveiser eller hva jobben krever-gjør selve arbeidet. Se for deg din egen arm: bein, ledd og en hånd. Men "robotarm" er bare ett av flere navn på denne maskinen, og de blir brukt om hverandre langt oftere enn de burde.
Robotarm vs industriell robot vs Cobot vs Manipulator
Her er delen de fleste nettsteder hopper over: disse fire termene sitter ikke på samme nivå, og en av dem betyr noe veldig spesifikt når du først er i sprøytestøping.
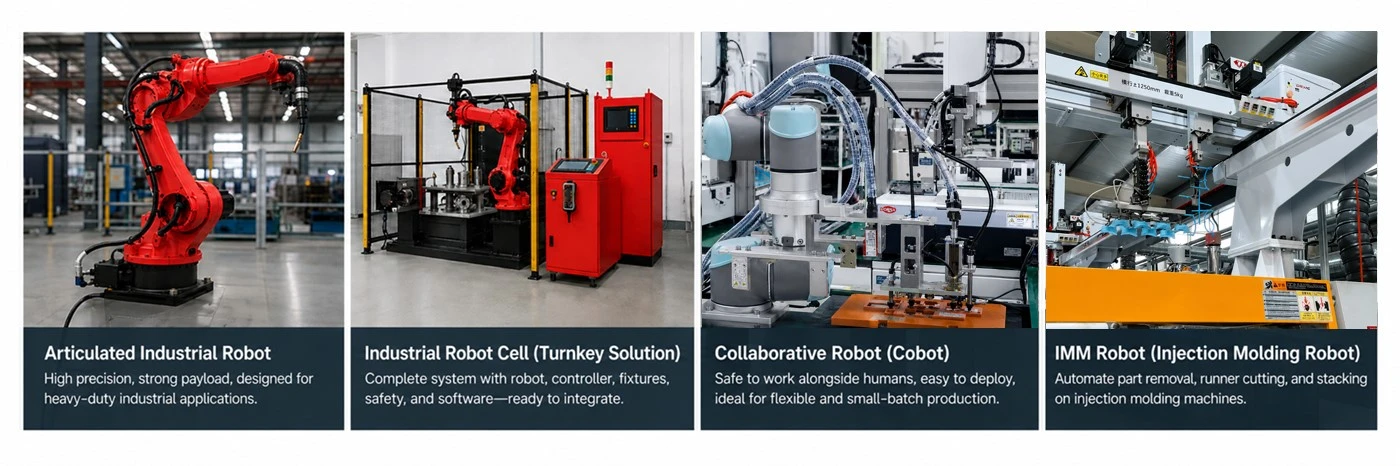
Robotarmer det daglige navnet på selve den artikulerte maskinvaren-lenkene, skjøtene og endeeffektoren vi nettopp beskrev.
A manipulator, i sprøytestøping, er ikke et synonym for den armen-det er uttaksroboten-: enheten montert på støpemaskinen som når inn i formen, griper den ferdige delen eller løperen og løfter den klar hver syklus. Det er vanligvis en lineær, kartesisk design, ikke den leddede armen de fleste ser for seg. Så her navngir "manipulator" en spesifikk avformingsrobot, ikke den generelle maskinvaren.
Anindustriroboter den komplette maskinen i en fabrikk: armen pluss kontroller og drivsystem, bygget for produksjon. Hver industrirobot inneholder en robotarm, men setningen peker på hele arbeidsenheten-så den virkelige forskjellen mellom robotarm og industrirobot er del kontra pakket produkt.
A cobot(samarbeidsrobot) er en undertype definert av hensikt, ikke form. Det er en robotarm konstruert for å jobbe trygt sammen med folk-saktere, kraft-begrenset, ofte ingen bur nødvendig. Robotarm vs cobot-spørsmålet er ikke "hvilken er hvilken", men "er denne armen bygget for å dele plass med mennesker?"
Tre ting folk tar feil om robotarmer
1. Å kjøpe en robot automatiserer ingenting.En arm alene kan ikke gjøre nyttig arbeid før det er et system rundt den. Ekte automatisering trenger fullcelle-armaturer, sensorer, sikkerhet, delmating og en kontroller som binder det sammen. Armen er en komponent i det systemet, ikke selve systemet.
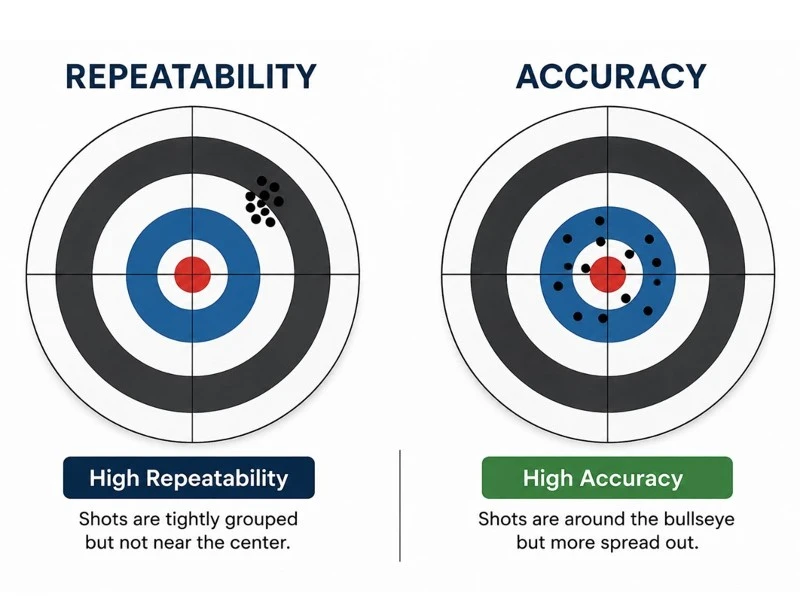
2. Repeterbarhet er ikke nøyaktighet.Et dataark som skryter om ±0,02 mm betyr nesten alltid repeterbarhet-hvor stramt armen går tilbake til et punkt den ble lært opp-ikke hvor nøyaktig den treffer en koordinat den aldri ble lært. For alt som ligner maskinering, betyr dette gapet enormt.
3. Flere akser er ikke automatisk bedre.En 6-akset arm er mer fleksibel, men fleksibilitet du ikke trenger er bare ekstra kostnader, kompleksitet og flere steder å introdusere feil. Mange jobber kjører raskere og mer pålitelig på en 4-akset arm.
Hvordan fungerer en robotarm?

Bevegelseskjeden
Så hvordan fungerer en robotarm fra øyeblikk til øyeblikk? Hver bevegelse går ned i samme kjede. Kontrolleren beregner banen-hvor hvert ledd må være, og når. Den sender disse målene til servomotorene, som forsyner stasjonen. Hver servo mater et reduksjonsgir som bytter hastighet mot dreiemoment, slik at en liten, rask motor kan bevege en tung arm sakte og presist. Det snur skjøt, og skjøtene sammen plasserer endeeffektoren, som gjør selve jobben -gripe, sveise, dispensere. Og det er en lukket sløyfe: kodere på hvert ledd rapporterer sin virkelige posisjon tilbake til kontrolleren, som korrigerer i farten.
Akser og frihetsgrader
Alt i den kjeden tjener ett mål: å plassere verktøyet der du trenger det, i den vinkelen du trenger. Det er detøkseroggrader av frihetbeskriv-og det er der mange kjøpsbeslutninger stille går galt.
Hver akse er ett ledd som beveger seg uavhengig; antall uavhengige bevegelser er armens frihetsgrader. På en standard 6-akset arm deler verket seg rent i to halvdeler.Akser 1–3 håndtaksposisjon-de får verktøyet til et punkt i rommet (venstre/høyre, fremover/bakover, opp/ned).Akser 4–6 håndtaksorientering-de setter verktøyets vinkel når det er der (rulling, stigning og giring av håndleddet).
Den splittelsen er hele utvalgsregelen. Spør hva prosessen din faktisk krever:
Sveisingtrenger lommelykten for å møte sømmen i en bestemt vinkel og holde den mens du følger skjøten. Posisjon alene kan ikke gjøre at-du trenger håndleddsorientering. Derfor er sveising nesten alltid6-akse.
Palleteringbetyr for det meste å velge en boks, løfte, rotere, sette den flatt ned. Opp-ned pluss et spinn dekker det, så en4-aksearm gjør jobben raskere og billigere, med mindre å gå galt.
En rask tommelfingerregel: trenger du å vippe eller rotere verktøyet for å gjøre jobben? Tenk 6 akser. Bare å bevege seg opp-ned og snurre? 4 kan være nok.
Hva sensorer faktisk gjør
En arm er bare så god som følelsen av hvor den er-og hva den berører. Tre sensortyper bærer den lasten, men de betyr ikke like mye.
Kodererapporter leddposisjon-ryggraden i den lukkede sløyfen. Skillet som faktisk biter deg er absolutt vs inkrementelle kodere. En inkrementell koder teller bevegelse uansett hvor den satt på strøm-på, så etter et strømbrudd eller skifteskifte må armen ofte kjøre en re-hjemrutine før den kan fungere. En absolutt enkoder lagrer sin virkelige posisjon enten den er drevet eller ikke. Se for deg en mandag morgen: en arm med absolutte enkodere kommer på og vet allerede hvor hvert ledd sitter; en på inkrementelle kodere må kanskje først krype tilbake til en hjemmereferanse. På tvers av hvert skiftskifte og driftsstans slutter det å være en fotnote.
Tving-momentsensorergi armen en følelse av berøring. Å føle kontaktkraft-i stedet for å kjøre blindt til en posisjon-er det som gjør innsetting (plassere en del uten å sette seg fast) og sliping eller polering (kjøre en overflate med jevnt trykk).
Synhåndterer det ukjente: når deler kommer ufiksert-løse i en søppel, eller på forskjellige steder på et belte-plasserer den dem slik at armen tilpasser seg i stedet for å forvente delen på ett innlært sted.
Referanser om kraft-momentsensorer: [https://arxiv.org/pdf/2103.11123]
Kinematikk på vanlig engelsk
Du skriver en koordinat, og armen går bare dit. Bak det ligger omvendt kinematikk, og den reneste måten å føle det på er din egen arm.
Strekk deg etter en kopp på bordet. Du beregnet ikke noe-men hjernen din fant umiddelbart ut hvor langt du skulle bøye skulderen, albuen og håndleddet for å lande hånden nøyaktig der. Det er omvendt kinematikk: start fra der verktøyet skal være, og løs bakover for leddvinklene som setter det der.
Forover kinematikk er returturen-gitt leddvinklene, hvor havner hånden? Lettere å beregne, men sjeldnere det du faktisk trenger.
Hver bevegelse armen din gjør, løser kontrolleren stille forover og omvendt kinematikk: du navngir destinasjonen, den finner vinklene. Det er hele trikset-ingen vegg av formler kreves.
Referanser om robotarmkinematikk: [https://arxiv.org/pdf/2303.09645]
Hvor presisjon virkelig kommer fra
En perfekt kinematisk løsning lander fortsatt feil hvis maskinvaren ikke kan holde den. Ekte presisjon kommer fra tre fysiske ting som forener.
Reduksjonsgir-rett type, rett sted. RV reduksjonsgirsitte i bunnen og nedre akser: stiv, bygget for å trekke av tunge belastninger ved rekkevidde.Harmoniske (belastnings-bølge) reduksjonsmidlersitte i håndleddet: kompakt, lett, nesten-null tilbakeslag, for der nyttelasten er liten, men presisjon er avgjørende. Sett et harmonisk drev der en bobil hører hjemme og armen bøyer seg under belastning-det handler ikke om hva som er "bedre", men hvor hver passer.
Stivhet.Enhver giv i strukturen vises forstørret ved verktøyspissen: en liten vinkelavbøyning ved en skjøt blir en stor feil en meter unna. En stiv arm holder det innlærte punktet under belastning; en fleksibel driver av den så snart nyttelasten eller bevegelsen endres. Det er en stor grunn til at to armer med nesten-identiske spesifikasjonsark ikke fungerer identisk.
Termisk drift.Når motorer og gir går, blir de varme, metallet utvider seg, og verktøyets posisjon skifter -vanligvis mest i løpet av den første timen fra en kaldstart. Det er derfor høy-presisjonsarbeid begynner med en oppvarming-: kjør armen til den når termisk stabil tilstand, og stol på tallene. Vi har sett kulde-starte stille og rolig vrake først-artikkelsjekker alle hadde skylden på programmering.
Den praktiske versjonen: trenger ±0,02 mm-repeterbarhet for første-artikkelinspeksjon? Ikke mål på en kald maskin-la den varmes opp først.
De viktigste typene robotarmer

Leddet (6-akset)
Deleddrobot-vanligvis en6-akse væpne-er standarden av en grunn: det er den mest fleksible formen, med retningsrekkevidde for å fungere i nesten alle vinkler. Den dekker det bredeste spekteret av jobber: sveising, montering, maskinstell, lasting og lossing. Avveiningen- er kostnad og programmeringskompleksitet-all den friheten må betales for og læres bort.
Når du ikke skal bruke den:for ren høy-hastighet, lettvekt-og-plass (en Delta er raskere), eller enkel flat, topp-ned overføring (en SCARA gjør det billigere).
SCARA
A SCARA roboteier raskt topp-arbeid på et flatt plan-høy-plukking-og-plassering, montering, dispensering. Det er raskt, rimelig og stivt i horisontalplanet, som er akkurat der disse jobbene skjer. Begrensningene er baksiden: liten vertikal frihet og svak orienteringskontroll, så i det øyeblikket en oppgave trenger verktøyet i vinkel eller virkelig opp-ned fingerferdighet, er ikke SCARA din arm.


Kartesisk / Gantry
Når du trenger en stor arbeidskonvolutt, men bevegelsen er enkel og rett-linje, enkartesiskellerportalrobotpasser. Strekningene er enkle å forstå og kan tilpasses til nesten alle størrelser, noe som gjør den naturlig for flytting av store deler eller lasting av truss-. Avveiningen-: den tar opp mye gulvplass, gir liten orienteringsevne og vinner ikke på fart. I den andre ytterligheten er en liten nyttelast som krever ekstrem hastighet.
Delta/parallell-kobling
A Delta, ellerparallell-lenkerobot, er bygd for én ting: lynende hastighet ved svært lav nyttelast. Den parallelle strukturen gjør den til den raskeste armen på gulvet for høy-hastighetssortering innen mat, apotek og elektronikk-og den kobles naturlig sammen med syn for tilfeldig plukking. Men den hastigheten kjøpes med nyttelast: Deltas bærer veldig lite, jobber i en grunne bolle-formet konvolutt og er feil verktøy for noe tungt. Alle disse er konvensjonelle industrivåpen. En annen klasse er bygget spesielt for å dele plass med folk.


Collaborative Arms (Cobots)
A samarbeidende roboter bygget for å jobbe i nærheten av mennesker uten et bur-noe som gjør det raskt å distribuere, enkelt å flytte mellom oppgaver og godt egnet for blandede menneskelige-robotlinjer og arbeid med høyt-miks, lavt-volum.
Men den sikkerheten har en pris, og den er verdt å nevne. I kraft-begrenset modus-er modusen som lar den kjøre -fritt-en cobot tregere, og cobots har generelt mindre nyttelast enn industrivåpen. Og "samarbeid" betyr ikke "risikovurdering valgfri": et skarpt verktøy eller en tung del på slutten trenger fortsatt en. Så den ærlige innrammingen avcobot vs industriroboter ikke sikrere-versus-farlig; det er en annen handel.
Bedømmelsesanropet: hyppig menneskelig interaksjon + lav-til-moderat takt + trangt mellomrom → en cobot fortjener sin behold. Høy takt, tung nyttelast eller en inngjerdet-automatiseringssone → en konvensjonell arm med riktig vakthold vil slå den. Den vanlige feilen er å kjøpe en cobot for å treffe en aggressiv takttid, for så å kjøre den med kraft-begrenset hastighet og glippe målet uansett. Og det er én klasse som nesten hver guide hopper over-som tilfeldigvis er hjemmebanen vår.
Sprøytestøping ta ut-roboter
Ansprøytestøping ta ut-robot(ofte kalt enIMM robot-en tre-servomanipulator, eller en enkleresprue plukkerfor porter og løpere) når inn i formen i det øyeblikket den åpnes, fjerner den ferdige delen, skiller løperen og kan plassere innsatser for neste skudd.
Det som gjør den til sin egen type-ikke bare en kartesisk arm parkert på en støpemaskin-er timing. Den er synkronisert med støpesyklusen: hver bevegelse er koreografert rundt støpeformen som åpnes og lukkes, så å være en brøkdel av et sekund malplassert enten bremser syklusen eller risikerer verktøyet. Den dype koblingen er grunnen til at en generell-arm sjelden gjør denne jobben godt.

De 6 spesifikasjonene som avgjør om en arm kan gjøre jobben din
Nyttelast
Derobot nyttelastspesifikasjonen er der valget går galt først, fordi folk dimensjonerer til delens vekt og glemmer maskinvaren som holder den. En 8 kg del på en 4 kg griper er en belastning på 12 kg-så du trenger en arm på minst 12 kg-, ikke en 8 kg. Og vekt er ikke hele historien: Jo lenger belastningen sitter fra håndleddsflensen, jo mer øyeblikk skaper den, så en del- som er utenfor midten eller forlenget, oppfører seg som en enda tyngre. Størrelse til del + griper + rekkevidde forskyvning, aldri delen alene.
Reach vs Work Konvolutt
Databladnåer den lengste enkeltavstanden armen kan forlenge-men det er ikke plassen du faktisk kan bruke. Den virkeligerobotarbeidskonvolutter et klumpete, uregelmessig volum, og i ytterkanten kan armen berøre et punkt, men kan ofte ikke nå det i den retningen jobben din trenger. Nær basen og ute ved den ytterste ringen er faktisk døde soner. Så les rekkevidde vs arbeidskonvolutt som "maksimal strekk" versus "brukbart, fullt-arbeidsområde"-og design for sistnevnte.

Repeterbarhet vs nøyaktighet
Dette er spesifikasjonen nesten alle leser feil.
Repeterbarheter muligheten til å gå tilbake til det samme punktet om og om igjen-selv om det punktet er av. ±0,05 mm repeterbarhet betyr at armen treffer det samme stedet til innenfor 0,05 mm hver gang; det står ingenting om det stedet er det du faktisk ville ha.
Nøyaktigheter den annerledes, vanskeligere evnen til å nå riktig punkt i rommet. Nesten hvert databladnummer er repeterbarhet.
For sveising eller palletering-lær punktet én gang, gjenta det for alltid-repeterbarhet er alt du trenger. Nøyaktighet blir bare kritisk med absolutt posisjonering: offline programmering, eller å slippe en innlært bane til en ny del uten om-undervisning. Sagt rett ut: ±0,05 mm er evnen til å returnere nøyaktig til samme feilpunkt.
Hastighet og syklustid
Dataarkhastighet er en topp-maksimal fugehastighet, ubelastet, i en rett serie. Linjen dinsyklus tider bygget av alt som brister utelater. Ekte bevegelse bruker tid på å akselerere og bremse ved hver bevegelse; i stiplanlegging rundt hjørner og hindringer; i dvelen ved hvert valg og sted mens griperen åpnes eller lukkes; og innI/O-håndtrykk, hvor armen venter på et signal fra en transportør, PLS eller maskin. Legg til en reell nyttelast og topphastigheten synker ytterligere. Derfor er katalognummeret aldri det sammetakt tid.
Hvis du trenger en ekte, simuler den-eller få integratoren din til å anslå syklustiden på den faktiske banen og nyttelasten, ikke spesifikasjonsarket.
Økser
Her er bare avgjørelsen. Spørre:
Trenger verktøyet å vippe, snu eller nærme seg på skrå? →6 akser.
Trenger den å nå rundt et hinder eller holde en kompleks positur? →6 akser.
Er verket flatt-opp/ned pluss en rotasjon for å plassere det? →4 akserer nok.
Flere akser er ikke en gratis oppgradering: hver ekstra akse legger til kostnader, mer programmering og ett ledd til å vedlikeholde. Så den4 akse vs 6 akserSpørsmålet er egentlig "hva er den minste behendighet som gjør jobben min?"-kjøp det, ikke mer.
Miljø
Den siste spesifikasjonen blir hoppet over til den biter: miljøet dimensjonerer armen like mye som oppgaven gjør. Sveising avgir sprut og varme, så du vil ha en-sprutbestandig, varme-tolerant konstruksjon. Sliping og avgrading kaster ut fint støv, noe som krever høy IP-klassifisering og god tetning. Sprøytestøping blir varmt, så temperaturvurderingen er viktig. Ogrobot montering-gulv, omvendt, vegg eller skinne-endrer både hva armen kan nå og hvor stiv den er.
Send oss din delvekt, syklustid og layout - vi spesifiserer armen for deg →
Hvordan velge en robotarm etter applikasjon
Sveising
Sveising er ensveiserobotsin signaturjobb, og den trenger 6 akser-brenneren må møte sømmen i vinkel og holde den. Utover det, se tre ting som et spesifikasjonsark ikke vil flagge: et slankt håndledd som kan dykke inn i arbeidsstykket uten å kollidere; intern kabel- og slangeføring (kle- ut) slik at ledningene ikke fester seg eller slites mot delen; og en posisjoner i koordinert bevegelse for å svinge delen til rekkevidde. Legg til sprut og varmebeskyttelse og du har enrobot sveisecelle, ikke bare en arm. [Sveiselinje →]
Palletering
A palleteringsrobotvil vanligvis ha 4 akser-jobben er løft, roter, plasser flatt, og to ekstra akser kjøper ingenting her. Det den trenger er høy nyttelast kombinert med lang rekkevidde, slik at den kan bygge en full stabel uten omplassering. To ting avgjør om det går bra: mønsterplanlegging (hvordan boksene hekker lag på lag, inn i en stabil pall) og griperen. Den siste er den stille fellen-buede, fleksible eller uregelmessige produkter som er vanskelige å gripe pålitelig, og slutten-av-armverktøy, ikke roboten, er vanligvis der palleteringsprosjekter stopper opp. [Palletiserende linje →]
CNC / Machine Tending
A maskinpleierobotlaster råvare og losser ferdige deler-enkelt i teorien, integrasjon-tung i praksis. Det virkelige arbeidet er timing. En dobbel griper (ferdig del i den ene kjeven, råemne i den andre) kutter syklusen ved å bytte begge i et enkelt besøk. Og roboten lever eller dør videreCNC-lastinghåndtrykk: den snakker til maskinen over I/O, venter på dørens -åpne-signal og sekvenserer inngangen slik at den aldri når inn før døren ryddes eller chucken slipper. Få den timingen feil og du krasjer verktøyet. [Maskinpleielinje →]
Plukk og plasser / Press Feeding
Høy-hastighetvelg og plasser robotarbeid og pressmating live and die på takt og timing. Raske, lette pneumatiske gripere holder takten, men det som ikke er-omsettelige er sikkerhetstiming: i pressemating går armen inn i og klarer en definert sikkerhetssone synkronisert med dysen, og den må være helt ute før stempelet faller. Det er ingen margin for en sen utgang her. Når delene også trenger tett plassering, driver repeterbarhet valget. [Trykk matelinje →]
Sprøytestøping Ta ut-
Tilsprøytestøping-uttak, slår valget på hvor tett manipulatoren kobles til pressen. Den må holde seg i takt med støpesyklusen, gå inn i støpeformen i det delte-sekundet den åpner og rydde ut før den lukkes. Så syklussynkronisering, ikke råhastighet, er spesifikasjonen som betyr noe.
Tre applikasjonsdetaljer avgjør resten: ta ut-presisjon for å løfte ømfintlige deler rent fra hulrommet, pålitelig løpeseparasjon, og forautomatisering av innleggsstøping, plasseringsnøyaktigheten for å sette innsatser inn i formen før skuddet. Dette er vår kjernelinje-tilpasset maskinen og formen din, ikke solgt fra en hylle. [Injeksjonsstøping ta-ut linje →]
Konklusjon
Å velge en robotarm handler egentlig ikke om å velge en maskin. Det handler om å oversette din del, takten din og oppsettet ditt til et system som faktisk kjører-. Derfor er armen bare halvparten av avgjørelsen, og sjelden den vanskelige halvdelen.
Så før du velger en enkelt modell, gjør tre ting:
Vei den virkelige lasten- delen din pluss griperen pluss eventuell rekkeviddeforskyvning, ikke delen alene.
Definer din sanne takt- hele syklusen med akselerasjon, hvile og I/O-håndtrykk, ikke dataarkets topphastighet .
Bestem hva du faktisk kjøper -armen alene, eller armen pluss griperen og kontroller den trenger for å faktisk gjøre jobben.
Få de tre riktige, og du er allerede foran de fleste kjøpere, fordi du spesifiserer et resultat i stedet for en robot.
Når du er klar, send oss din delvekt (med griper), målsyklustid og layout-så kommer vi tilbake med en spesifikasjon som passer til jobben, ikke et generisk katalognummer.
Send oss dine spesifikasjoner, så hjelper vi deg å velge →
FAQ
Hva er forskjellen mellom en robotarm, en industrirobot, en cobot og en manipulator?
En robotarm er selve maskinvaren. En industrirobot legger til kontrolleren og kjører. En cobot fungerer trygt i nærheten av mennesker. I sprøytestøping betyr "manipulator" uttaksroboten-.
Er repeterbarhet det samme som nøyaktighet?
Nei. Repeterbarhet betyr å gå tilbake til det samme lærte punktet hver gang, selv om det er feil. Nøyaktighet betyr i det hele tatt å nå riktig punkt. De fleste dataark siterer repeterbarhet.
Trenger jeg en 6-akset arm, eller er 4 akser nok?
Hvis verktøyet må vippe eller vinkle - som sveising - gå 6-aksen. Hvis jobben er flat, opp-ned pluss rotasjon, er 4 akser billigere og nok.
Hvorfor trenger en 8 kg del mer enn en 8 kg-rangert arm?
Nyttelasten må inkludere griperen. En 8 kg del på en 4 kg griper er en belastning på 12 kg, så armen trenger minst 12 kg.
Hva er forskjellen mellom en arms rekkevidde og den faktiske arbeidskonvolutten?
Rekkevidde er den maksimale strekningen på et dataark. Arbeidskonvolutten er det virkelige brukbare rommet - mindre, uregelmessig, med døde soner nær basen og i full forlengelse.


